Hướng dẫn đọc cảm biến DHT22 chính xác
Thời gian chờ tối thiểu giữa hai lần đọc DHT22, cách đấu trở kéo và chống nhiễu, so sánh DHT11 với DHT22 và cách xử lý khi thư viện trả về giá trị NaN.
Nguyên lý bus một dây và thời gian chờ giữa hai lần đọc
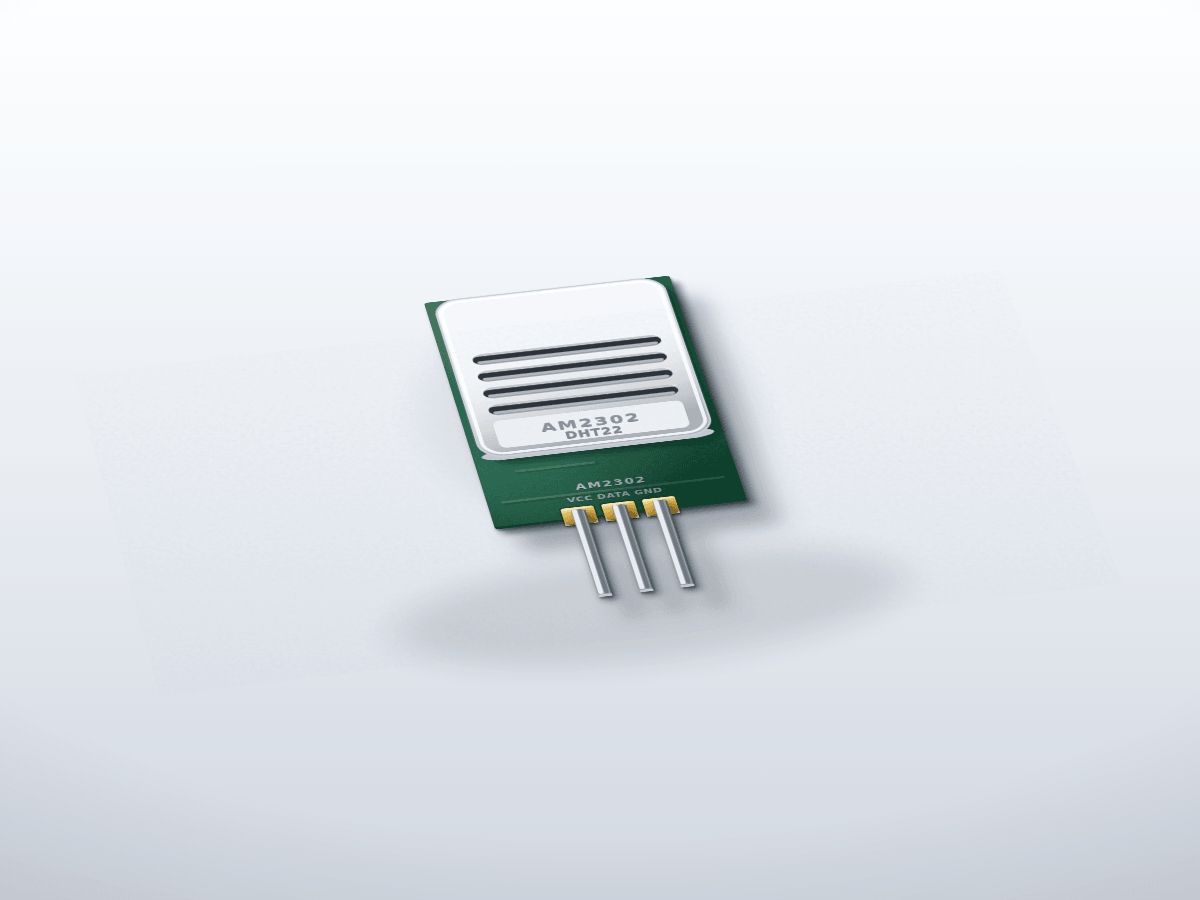
DHT22 (tên thương mại khác là AM2302) không dùng I2C hay SPI mà dùng bus một dây riêng của hãng: ESP32 phát một xung khởi động dài, sau đó cảm biến trả về chuỗi 40 bit gồm độ ẩm, nhiệt độ và checksum. Cảm biến chỉ hoàn tất một phép đo trong khoảng 2 giây, nên khoảng cách tối thiểu giữa hai lần đọc là 2 giây. Đọc nhanh hơn sẽ nhận lại giá trị cũ hoặc nhận về NaN.
Với node giám sát, chu kỳ 5 giây là lựa chọn an toàn; nếu cần phản ứng nhanh thì 2.5 giây là mức sát giới hạn dưới. Thư viện Adafruit trả về cả nhiệt độ và độ ẩm trong cùng một khung truyền, nên mẫu quen thuộc gọi readHumidity() rồi readTemperature() liền nhau vẫn đúng. Điều cần tránh là lặp lại cặp lệnh đó nhanh hơn 2 giây, ví dụ đặt trong loop() không có bộ đếm thời gian.
Đấu dây, trở kéo và chống nhiễu
DHT22 bản rời có bốn chân: VCC, DATA, NC và GND; bản ba chân bỏ chân NC. Nối VCC vào 3V3, GND vào GND và DATA vào GPIO4. Cần một trở kéo 4.7 kΩ đến 10 kΩ giữa DATA và VCC — module bán sẵn thường đã hàn trở 10 kΩ trên bo, khi đó không phải thêm gì.
Chống nhiễu cho bus một dây quan trọng hơn nhiều người tưởng, vì giao thức không có xung nhịp để phân biệt dữ liệu thật với gai nhiễu:
- Giữ dây tín hiệu ngắn. DHT22 nhạy với điện dung dây hơn DHT11, nên hãy giữ dưới 1 m hoặc dùng cáp xoắn đôi có vỏ bọc.
- Hàn tụ 100 nF giữa VCC và GND ngay sát cảm biến, giúp lọc gai từ nguồn chung với quạt hoặc bơm.
- Không đi dây DATA song song sát dây nguồn động cơ hoặc dây 220 V; nếu buộc phải đi gần, giữ khoảng cách và bắt chéo ở góc vuông.
- Đặt cảm biến xa nguồn nhiệt cục bộ như bóng đèn sợi đốt, và tránh để nắng chiếu trực tiếp lên thân cảm biến.
Trên ESP32, chân DATA của DHT22 nối trực tiếp được vì cảm biến làm việc ở 3.3 V. Nếu bạn cấp VCC cho cảm biến bằng 5 V, hãy kiểm tra mức logic trên chân DATA trước khi nối vào GPIO.
So sánh DHT11 và DHT22
| Thông số | DHT11 | DHT22 (AM2302) |
|---|---|---|
| Điện áp hoạt động | 3.3 đến 5.5 V | 3.3 đến 6 V |
| Dải độ ẩm | 20 đến 90 %RH, sai số ±5 %RH | 0 đến 100 %RH, sai số ±2 %RH |
| Dải nhiệt độ | 0 đến 50 °C, sai số ±2 °C | -40 đến 80 °C, sai số ±0.5 °C |
| Độ phân giải | 1 °C và 1 %RH | 0.1 °C và 0.1 %RH |
| Chu kỳ lấy mẫu | 1 Hz | 0.5 Hz |
| Giá tham khảo | Rẻ hơn | Cao hơn khoảng ba đến bốn lần |
Con số sai số cần được đọc đúng cách. Với DHT22, ±2 %RH là sai số điển hình trong dải giữa, còn ở vùng rất ẩm (trên 90 %RH) hoặc rất khô (dưới 10 %RH) sai số có thể tới ±5 %RH. Vì vậy DHT22 phù hợp để theo dõi xu hướng và bật tắt thiết bị, không phù hợp làm ẩm kế tham chiếu. Khi cần độ chính xác cao hơn, hãy chuyển sang SHT31 hoặc BME280.
Xử lý khi đọc trả về NaN
NaN nghĩa là khung truyền hỏng checksum hoặc bị cắt giữa chừng. Ba nguyên nhân thường gặp theo thứ tự: đọc quá nhanh, dây tín hiệu dài hoặc thiếu trở kéo, và nguồn không ổn định. Tuyệt đối không gán giá trị mặc định 0 rồi coi như dữ liệu hợp lệ, vì bản ghi nhiệt độ 0 °C và độ ẩm 0 % sẽ phá vỡ mọi biểu đồ và mọi ngưỡng cảnh báo.
#include <DHT.h>

#define PIN_DHT    4
#define DHT_TYPE   DHT22
#define CHU_KY_DOC 5000

DHT dht(PIN_DHT, DHT_TYPE);
unsigned long lanDocTruoc = 0;
uint8_t soLanLoiLienTiep = 0;

void setup() {
  Serial.begin(115200);
  dht.begin();
}

void loop() {
  if (millis() - lanDocTruoc < CHU_KY_DOC) {
    return;
  }
  lanDocTruoc = millis();

  float doAm = dht.readHumidity();
  float nhietDo = dht.readTemperature();
  if (isnan(doAm) || isnan(nhietDo)) {
    soLanLoiLienTiep++;
    Serial.print("Lan doc loi thu ");
    Serial.println(soLanLoiLienTiep);
    if (soLanLoiLienTiep >= 3) {
      Serial.println("Kiem tra tro keo, do dai day va nguon cap");
    }
    return;
  }
  soLanLoiLienTiep = 0;

  float chiSoNong = dht.computeHeatIndex(nhietDo, doAm, false);
  Serial.print("Nhiet do: ");
  Serial.println(nhietDo, 1);
  Serial.print("Do am: ");
  Serial.println(doAm, 1);
  Serial.print("Chi so nong: ");
  Serial.println(chiSoNong, 1);
}
Khi gửi dữ liệu lên server, hãy đánh dấu bản ghi lỗi bằng cờ hop_le: false thay vì gửi số 0, và phía server bỏ qua các bản ghi đó khi tính trung bình. Với hệ thống cần độ tin cậy cao, có thể đọc song song hai cảm biến đặt cạnh nhau và loại bỏ giá trị lệch quá 3 °C so với giá trị còn lại.